
記事公開日
【緊急連載?】ドローン対処機材(カウンタードローン)ってなに? その3
【緊急連載?】ドローン対処機材(カウンタードローン)ってなに? その1 その2 その3 その4
はじめに
多分、皆様ドローンを知らないという人はいないと思います。しかし、実際に持っているとか、飛ばしたことがあるとか、そういった方は意外と少ないのではないでしょうか?これには明確な理由があります。
日本はドローンに対して非常に厳しい国として知られ、ドローンに関する規制が他国と比べてもかなり多いようです。実際、申請して許可を得ないと、街中ではほぼドローンは飛ばせないと言っても言いすぎではありません。ですから、少なくとも日本においてはドローンというものは、誰もが自由に飛ばせるわけではなく、ドローンが身近ではないのです。
その厳しすぎる規制を背景に、今「ドローン対処機材」というものが、色々な場所に広まっているのはご存じでしょうか?英語ではC-UAS(Counter-Unmanned Aircraft System)と呼ばれ、日本では「カウンタードローン」と呼ばれるが多い装置です。以降は”カウンタードローン”と呼ばせていただきますが、そのカウンタードローンが何かを一言で言うと「ドローンを検知、追跡し、場合によっては無力化させる装置のこと」になります。カウンタードローンはドローンに入ってほしくない場所に設置され、早めに検知し、場合によってはドローンを落とす、そういった使い方をされます。ドローンに入ってほしくない場所とは、例えば官邸、国会議事堂、皇居などの国の重要施設、各国大使館、主要な空港などの事を指し、それらの場所はドローンの飛行が禁止されているのですが、カウンタードローンはそのような場所に設置されることが多いようです。
本記事は全4回という長編となっておりますが、素人なりの視点で「これを読めばカウンタードローンの全てが分かる」ように書いている(つもりな)ので、是非皆様お付き合いください。
第3回の今回は、ドローン探知の仕組みからです。前回”その2”はこちらから。
おことわり このブログでは、一般的なカウンタードローンの技術や機能について書いておりますが、諸事情により弊社が取り扱っている実際のカウンタードローン製品や性能・機能等の説明は一切しておりません(察してください)。申し訳ございませんが、カウンタードローンの製品を具体的に知りたい方は、会社ホームページより担当者へお問い合わせ下さい。
ドローン対処の仕組み
さて、ドローンを検知したら、そのドローンを止める、必要なら落とす必要があります。こちらは、大きく分けて3つの方式があります。一つは、位置測位をしているGPS(GNSS)の電波を妨害する方法。もう一つは、プロポからの電波を妨害し操縦できなくする方法。最後は、物理的にドローンを撃墜する方法です。それぞれ、どういう方法で妨害しているかを説明していきます。
GNSSの妨害
ここでいう位置測位とは、衛星の電波を受信し自身の位置(緯度、経度、高度)を測定する事を指します。位置測位と言えば以前はアメリカのGPSの事を指す言葉でしたが、現在は、日本の”みちびき”などGPS以外でも位置測位ができるようになっています。そのため、衛星での位置測位のことをGNSS(Global Navigation Satellite System)と呼ぶのが正しいようです。おそらく「位置測位=GPS」と思っている方々は、今お手持ちのスマホはGPSで位置情報を取得していると考えているかもしれません。しかし、スマホの位置測位システムは、すでに様々な国の様々な方式にまで対応していることが一般化しているため、GPS以外にも複数の衛星を使って位置を決定しているのです。
例えば、先日発売されたiPhone18 Proの場合、
- GPS: アメリカ
- GALILEO: EU + ノルウェー、スイス、イスラエル、韓国等
- BDS(北斗衛星導航系統): 中国
- GLONASS: ロシア
- QZSS(みちびき): 日本
- NavIC: インド という、6つのGNSSに対応しています。インドのNavICは対応していないスマホがあったりしますが、上の5つのGNSSは、現行機種であればほぼ全てのスマートフォンが対応していると言って良いでしょう。例えば、スマホのGPSアプリを使うと、多くのGNSS衛星から電波を受信していることが分かります。
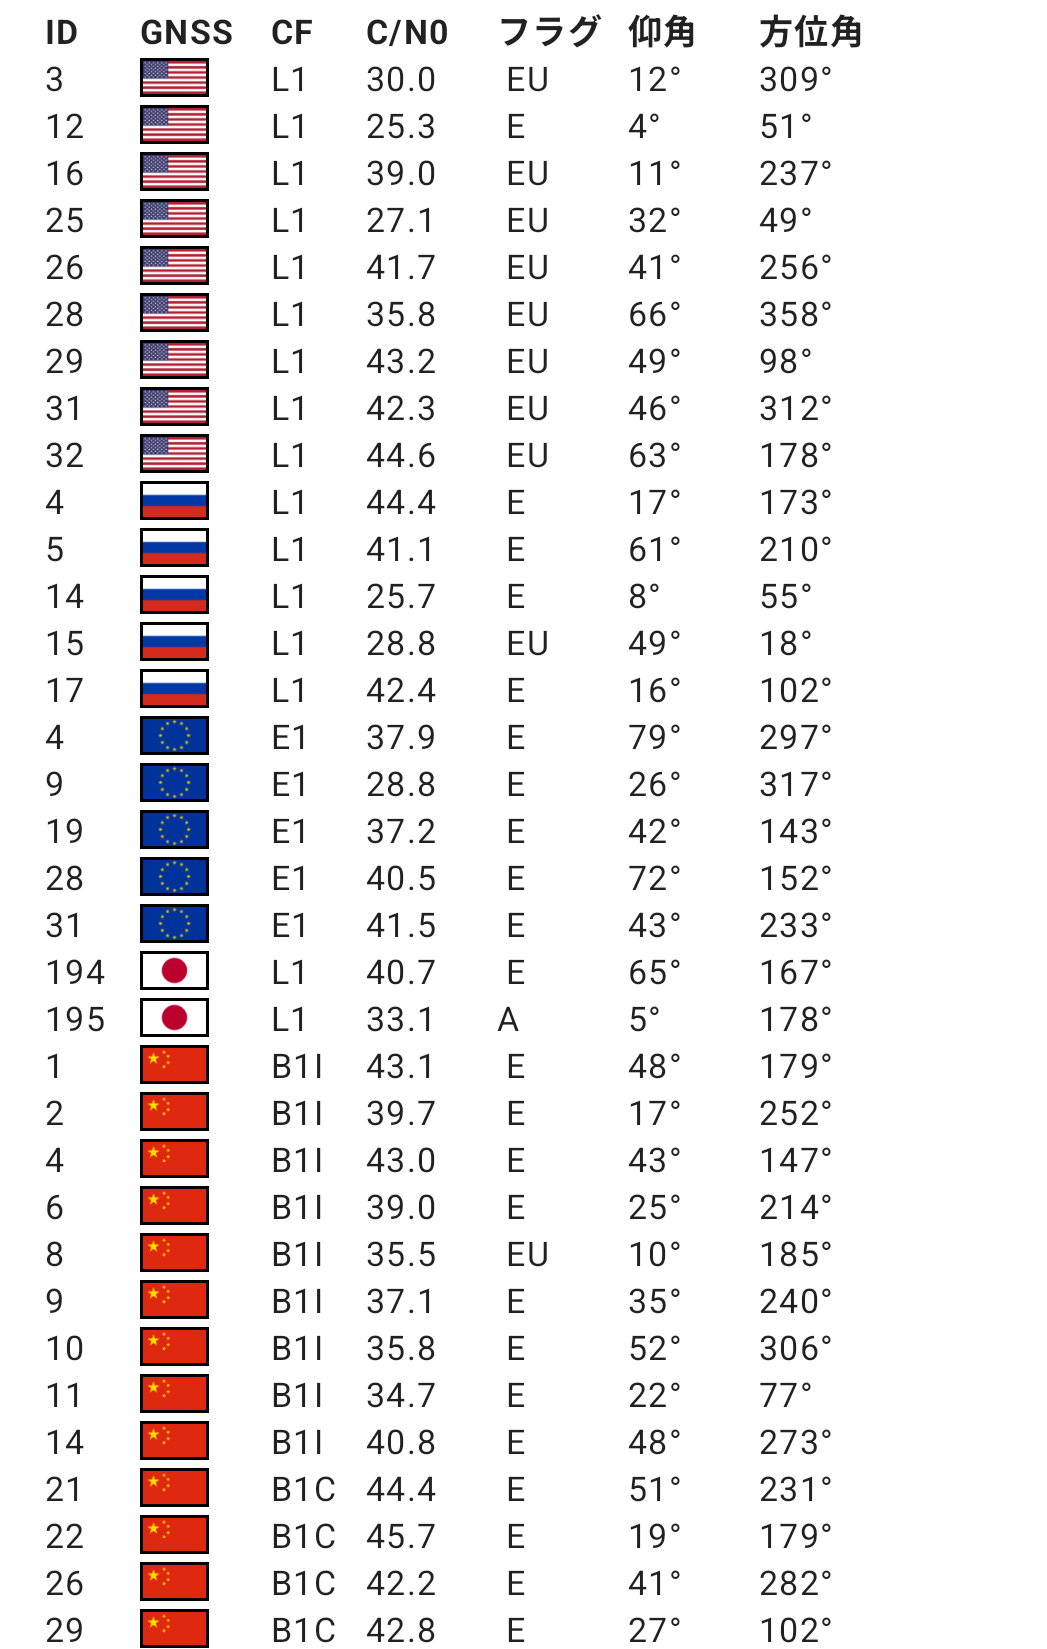
スマートフォンが受信しているGNSS
Sean Barbeau氏作成の"GPSTest"アプリを使用
DJIのドローンは上3つ(GPS, GALILEO, BDS)のみに対応していることが多いようですが、一般的にGNSSを妨害することになれば、基本的に上記全てに妨害をかける必要があります。そして、いずれの衛星も、メインの周波数として1500MHz帯を、サブの周波数帯として1200MHz帯周辺を利用しています。そのため、GNSSの妨害というと、1500MHz帯または、1200MHz帯に妨害電波を出すことになります。そして、そのGNSS妨害電波とはどういうものかというと、二種類の妨害電波が存在します。
一つは、純粋にノイズを出してGNSSの電波を受信出来なくする方法です。一般的に「ジャミング」と呼ばれます。GNSSに限らず、通信ができるかできないかは、必要なSN比が確保できるかどうかです。SN比とは、信号対雑音比のこと。英語ではSignal to Noise Ratioといいます。あらゆる通信は「通信の信号の強さ(Signal)を雑音(Noise)で割って、”割り算の結果”が必要量以上なら信号が受信出来て、必要量以下なら受信出来ない」という物理法則の上で成り立っています。そして、その雑音を巨大にし、割り算の結果を小さくするのがジャミングです。信号と同じ周波数に、敢えて中身の無い電波を出してSN比を極端に悪化させ、受信を妨害します。
その理屈からイメージできると思いますが、ジャミングをするには周囲を圧倒するような強い電波が必要です。通常、強い電波を出すには無線局の免許が必要ですが、そもそも電波法において「他人の無線通信を意図的に妨害する電波」は固く禁じられており、一般企業や個人に妨害目的の免許が下りることは絶対にありません。しかも、GNSSの場合、妨害するとなると妨害範囲に様々な重要な機器があることも予想できるため、周囲への影響が非常に大きいです。例えば、5Gの携帯電話基地局はGNSSの信号がないと止まってしまうものも少なくありません。ですから、GNSSジャミングは警察や防衛などの「実力組織」のみに許可される例外的なものであるということはご承知置きください。
もう一つの妨害方法は、「GNSSスプーフィング」を呼ばれる方法です。こちらは、GNSSの信号を真似た「偽の信号」を出す方式です。正直、私はこの方法に詳しくないのですが、スプーフィングの機器は、GPSだけでなく、GALILEO、GLONASSやみちびきの電波まで偽装し、間違った位置を割り出させるようです。例えば、「お前は今、空港の滑走路(飛行禁止区域)のど真ん中にいる」という偽の座標を流し込むことで、ドローン自身の安全機能(ジオフェンス)を強制的に作動させ、意図しない場所へ緊急着陸させたり、操縦をロックして停止させたりすることが可能です。
一般的にスプーフィングはジャミングよりも効果的ではありますが、スプーフィングのためには衛星ごとの信号コードをリアルタイムに計算・合成して送出する必要があるため、当然ただ強い電波を出すだけのジャミングよりも機器は高度になり、高価になります。また、ジャミング+スプーフィングという機器もあるようで、GPSはスプーフィング、GLONASSはジャミング、などという衛星選択式の妨害方法もあるようです。
また、GNSS妨害は万能ではありません。人間が画面を見て操縦するタイプのドローンのことを、一般にFPV(First Person View)ドローンと呼んでいて、数多く存在します。カメラからのリアルタイム映像をVRゴーグルやマルチモニターで写して一人称視点で遠隔操作する方法です。ウクライナの戦争で戦車や建物に突っ込んで自爆していくドローンの映像をTwitterで見かけることも多いですが、これらの多くがFPVドローンと呼ばれるドローンからの映像です。FPVドローンは、自位置の把握や姿勢制御のためにGNSSを用いることもありますが、基本的にドローンから送られてくる画面に映る映像をもとに人間が操縦しています。そのため、GNSSの電波が無くても目的地まで操縦できてしまいます。FPVドローンにはジャミング、スプーフィングいずれのGNSS妨害にしても、あまり効果的ではありません。
操縦電波の妨害
先ほども出てきた、FPVドローンの様な人間が操縦するドローンの場合、GNSS妨害はドローンの妨害とはなりません。やはり、基本となるのは操縦用の電波を妨害することになります。そして、操縦用電波の妨害方法にもGNSS妨害と同じように二種類あって、「強い電波で妨害するジャミング」と「操作を乗っ取るテイクオーバー」という方法です。
操作のジャミング
さて、最初に操縦電波のジャミングから説明していきます。SN比を下げると言うのはGNSSと同じなのですが、そのやり方は異なりますので、最初にドローンの操作用電波がどうなっているのか説明します。
まず、ドローンの操縦信号には、「ドローンをコントロールする信号」と「ドローンに付けられたカメラの映像を送る信号」との二種類あります。子供用おもちゃを除けば、現在のドローンには全てカメラがついていて、操縦者はその映像を見ながら操縦するが前提となっています。したがって、必ず電波には二種類の信号が含まれます。コントロール信号と映像信号では、当然後者の方が出力も帯域幅も広い「目立つ」電波であることは自明でしょう。無線技術的には「目立つ電波」=「通信に高いSN比が必要」ということなので、従って映像信号の方が妨害しやすくなります。そのため、ジャミングはこの映像信号に対して行われるのが一般的です。
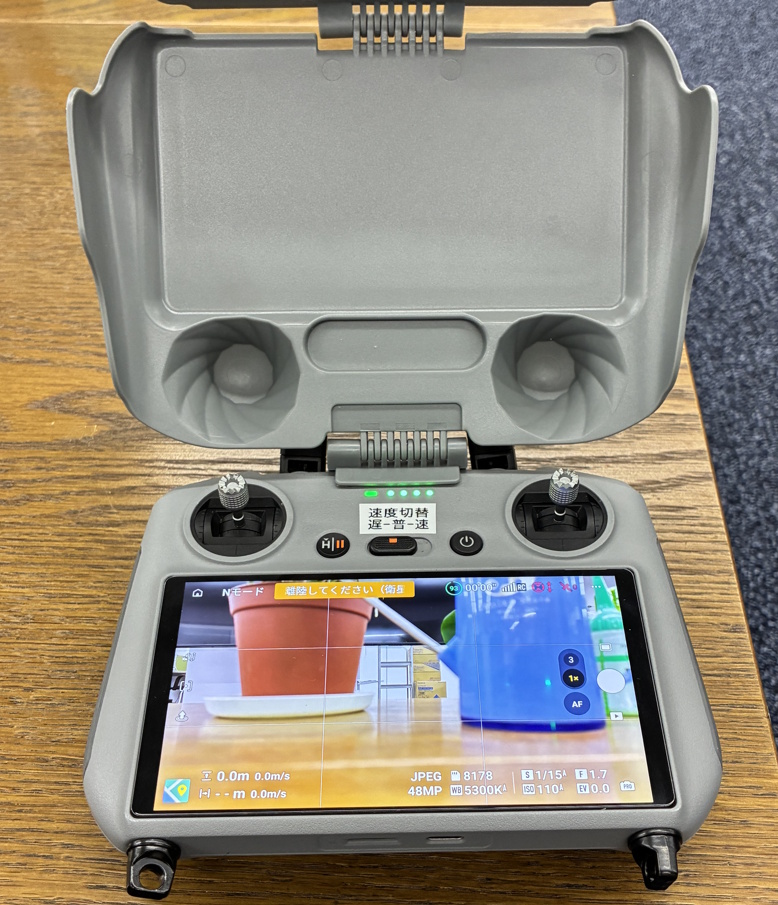
画面付きプロポ(操縦装置)のDJI "RC2"
RC2はAndroidベースで、DJIのスマホ用アプリ(DJI Fly)をプロポ上で動かしているのに近い
ただし、GNSSジャミングより操縦電波のジャミングが難しい点は、操縦用電波は周波数が一定ではないということです。このことをDJIのドローンを例に説明していきます。
-
古いDJI機種 平文ドローンIDが使われていた時代のDJI機は、コントロール用と映像用の信号を別々の周波数で送っていました。例えば、コントロール信号は遠くまで届きやすい低い周波数である920MHzや2.4GHzの電波を使い、映像用の電波は帯域幅の取りやすい高い周波数である5.8GHzを使う、といった具合です。こういった機種をジャミングする場合は、映像用の信号をジャミングすれば良いので、ジャミングも比較的簡単でした。
-
現行のDJI機種 現在販売されているような現行DJI機種は、コントロールも映像も同じ電波に乗せています。つまり、1つの周波数(チャンネル)の電波しか出していません。一瞬、ジャミングが簡単になったように見えますが、実はジャミングは昔より難しくなっているのです。その難しくなった理由を2つほど述べます。
- デュアルバンド・オートスイッチング 現行DJIのドローンは、常に通信のSN比を監視していて、そのチャンネルの電波が悪い(=SN比が低い)となると、”瞬時に”別のチャンネルへ移行します。さらに、チャンネルだけじゃなくバンド(周波数帯)全体の電波が悪いとなれば、違うバンドへ移行します。例えばあるドローンが2.4GHz帯と5.8GHz帯の2つのバンドが使えるとします。飛行中のドローンが5.8GHz帯使っていた場合に、何らかの理由で5.8GHz帯の電波が悪くなったとします。するとDJIのドローンは2.4GHz帯に自動で”瞬時に”スイッチします。残念ながら、日本のDJIドローンは2.4GHz帯しか使えないものが多いため、このバンドスイッチング機能が使えないことが多いのですが、チャンネルの移動は頻繁に行います。 ジャミングすると瞬時に別のチャンネルやバンドに移られるとなると、ジャミングはドローンが使っているチャンネルだけを妨害してもダメで、使っているバンド全体にかけないと意味が無く、さらにドローンが使う複数バンドを全て同時にジャミングしないといけないのです。 ドローンが”今現在”使っているチャンネル・バンドは測定すれば分かりますが、どのドローンが他にどのバンドが使えるのか、次にどのバンドへ移行するのかまでは分かりません。つまり、ジャミングの電波は出せば良いってものではなくなっているのです。
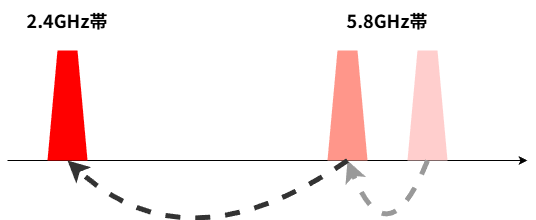
デュアルバンド・オートスイッチング
電波の状況に応じて使用可能周波数範囲内でチャンネルを自動的に変化させる- 適応変調 さらに、現在のDJIの通信は、適応変調形式を採っています。適応変調というのは、電波の品質(=SN比)によって通信の速度を変えることです。ドローンで言えば、電波の品質が良いときは4K映像など綺麗な映像を流しておいて、電波が悪い場合は粗いしフレームレートも低いガクガクの映像に変化させるという調整のことです。ブロックノイズがひどくても、2fpsぐらいしかなくても、映像がないよりはあった方が全然マシ、というかそれぐらいあれば何とか操縦できますから、この適応変調というのはドローン維持のためには極めて重要なわけです。 さらに、DJIのドローンの怖いところは、使うチャンネルの周波数帯域幅を変更できることです。電波の品質が良く4K動画を送りたいときは40MHzといった広い周波数帯域幅を使っているのですが、電波が良くないときは1.4MHzぐらいまで帯域幅を狭くできます。帯域幅を狭くするとデータ通信の速度も遅くなりますから映像も悪くなっていきますが、電波は繋がりやすくなります。この帯域幅可変という機能は、OFDMという携帯電話やWi-Fiと同じ高度な変調方式を使っているからできる芸当なのですが、実は耐ジャミングに非常に効果的なのです。 デュアルバンド・オートスイッチングでも書きましたが、DJIのドローンは使用しているチャンネルをコロコロ変えるため、どこに周波数が変更されても良いように、ジャミングの電波というのはある程度広い周波数範囲に一様に出すことが多いです。ジャミング波が幅広く出されている場合、ドローン側の帯域幅が広い場合には効率的にSN比を下げられるのですが、帯域幅が狭いとSN比を下げる事が難しくなります。なぜ、そんな事になるのかというのを、ちょっと難しいですが説明します。 まず、下の図を見てください。横軸が周波数、縦軸が電力密度(電力/周波数)になっているため、図の中では電力は面積で表されます。次に、ドローンやプロポの最大送信電力というのは基本的に決まっていて一定です。図で言うと赤い台形の面積です。電力一定=面積一定なので、帯域幅(下底)が広いほど電力密度(高さ)が低くなり、帯域幅が狭いほど電力密度は高くなります。一方、ジャミング波は電力も帯域幅も固定ですから電力密度も一定です。信号の帯域幅が広くても狭くても、ジャミング波が雑音となるのは信号の帯域幅の分だけと考えて良いです。その場合、ジャミング波と信号波の下底は同じとみなせますから、SN比の計算は[信号の電力密度]÷[雑音の電力密度]で計算できることになります。ということは、信号側の電波は狭い周波数帯域幅で出して信号の電力密度を高くした方が、ジャミングがしにくくなるのです。 数学の説明みたいになってしまいましたが、とにかく適応変調により周波数帯域幅を変えられるというのは、耐ジャミング性に関しては非常に有効で、これがDJIドローンに対するジャミングを難しくしている一因となっています。
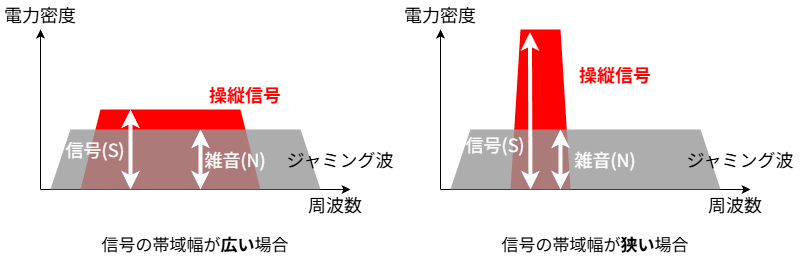
おそらく、DJI以外のドローンはここまで複雑な無線的な動作はしないと思われますので、DJIドローンよりは操縦系のジャミングは容易だとは思います。逆に言うと、DJIのドローンはとてもジャミングしにくいドローンであると言えるかもしれません。
操作のテイクオーバー
操作をジャミングで妨害するのではなく、ドローンの操縦をプロポから乗っ取る「テイクオーバー」という機能を実装するカウンタードローン機材も存在します。操縦をドローン所有者から”テイクオーバー”して、カウンタードローン機材が代わりに操縦することで、ドローンを強制的に(問題ない場所へ)着陸させることができます。ジャミングでドローンの操縦を妨害させる場合、結果的にどのような結果になるかはドローンの安全設定次第なところがあります。そう考えると、ドローンの操縦を妨害するより、ドローンの操縦を乗っ取った方が望ましいのは間違ありません。しかし、それは極めて難しい行為であることは皆様の予想がつくことだと思います。
DJIの”ドローンID”を説明した時に、実は「ドローンIDが全く暗号化されていなかった(それで問題になった)」と書いたと思います。ただしDJIはドローンIDの暗号化をしていなかっただけで、操縦系の信号には強力な暗号化を施していました。だから、当初より普通に強い操縦信号を出しただけは操縦のテイクオーバーはできません。じゃあ、どのようにテイクオーバーするのかと言えば、それはセキュリティの脆弱性を突くのです。いわゆる、ハッキングです。これまでのテイクオーバー機器は、DJIのセキュリティホールを突いて操縦を乗っ取ってきました。
しかし、DJIのセキュリティホールを放置したままにはしていません。ファームウェアのアップデートで改善することもありますし、新機種では更に高いセキュリティをかけてくることもあります。つまり、テイクオーバー機器を販売するメーカーは必死にセキュリティホールを探し、DJIはそれに対抗して穴を埋める、といういたちごっこをしていることになります。ただし、一般的にセキュリティホールを突くことより、セキュリティホールを埋める方が簡単。しかも、DJIはガンガン新製品を出してきます。カウンタードローン機材側はそのたびに新機種のセキュリティホールを見つけなければいけない。そして、DJIがセキュリティホールの穴を埋める度に、新たな脆弱性を見つけ出す難易度は跳ね上がっていきます。しかも、DJIは数ヶ月に1回はファームウェアのバージョンアップを行いますので、穴を塞ぐ頻度も高いのです。
というわけで、かつては数多くあったテイクオーバー型のカウンタードローン機材も、最近はかなり減っているのが実情です。そして、現存するテイクオーバー型機材でも、最新のDJIドローンには対応できていない可能性が高いです。したがって、現在のテイクオーバー型機材は、テイクオーバーできない場合にジャミングも行えるものが主流になっています。つまり、テイクオーバー型機材は"テイクオーバー"+"ジャミング"という構成が必須になり、自ずと高価になります。しかも、テイクオーバー型機材は頻繁な更新が必要なため、保守費用も高価になる傾向があるようです。
監修・協力 三技協ドローン担当Y
【緊急連載?】ドローン対処機材(カウンタードローン)ってなに? その1 その2 その3 その4